FIG. 10 — AUTOMATYZACJA PRZEMYSŁOWA
Projektujemy i integrujemy systemy chwytające oraz manipulatory dla linii produkcyjnych — dopasowane do konkretnego elementu, ciężaru i taktu pracy, nie gotowe rozwiązanie z katalogu.
INTEGRACJE
Dobieramy robota i chwytak do konkretnego zadania — udźwigu, zasięgu i tempa pracy linii — nie odwrotnie.
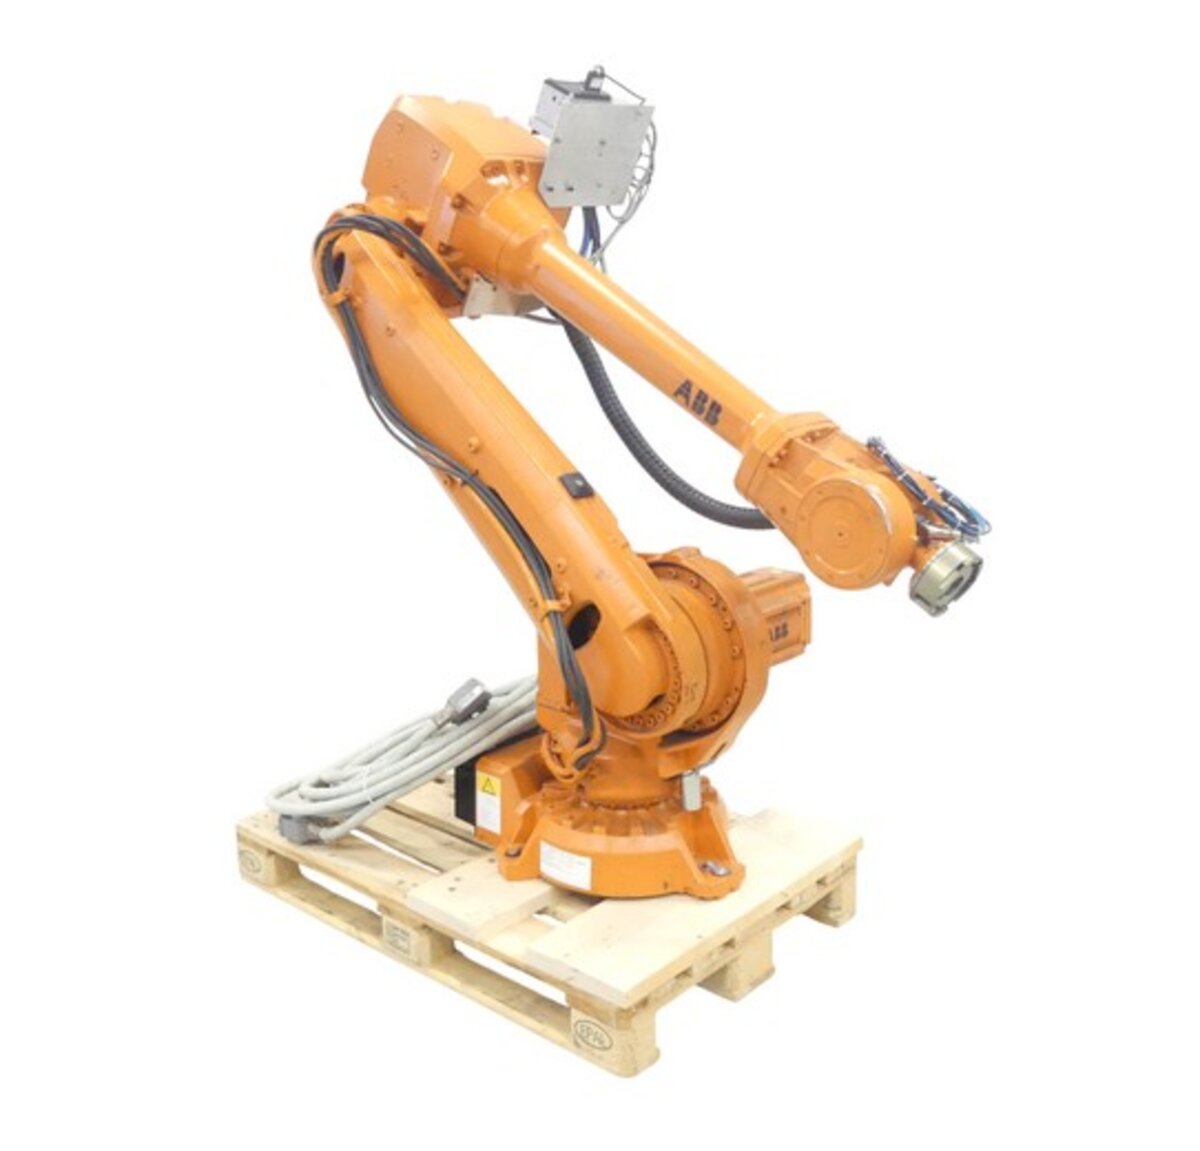
Robot przemysłowy ABB gotowy do zabudowy chwytaka i wpięcia w linię produkcyjną.
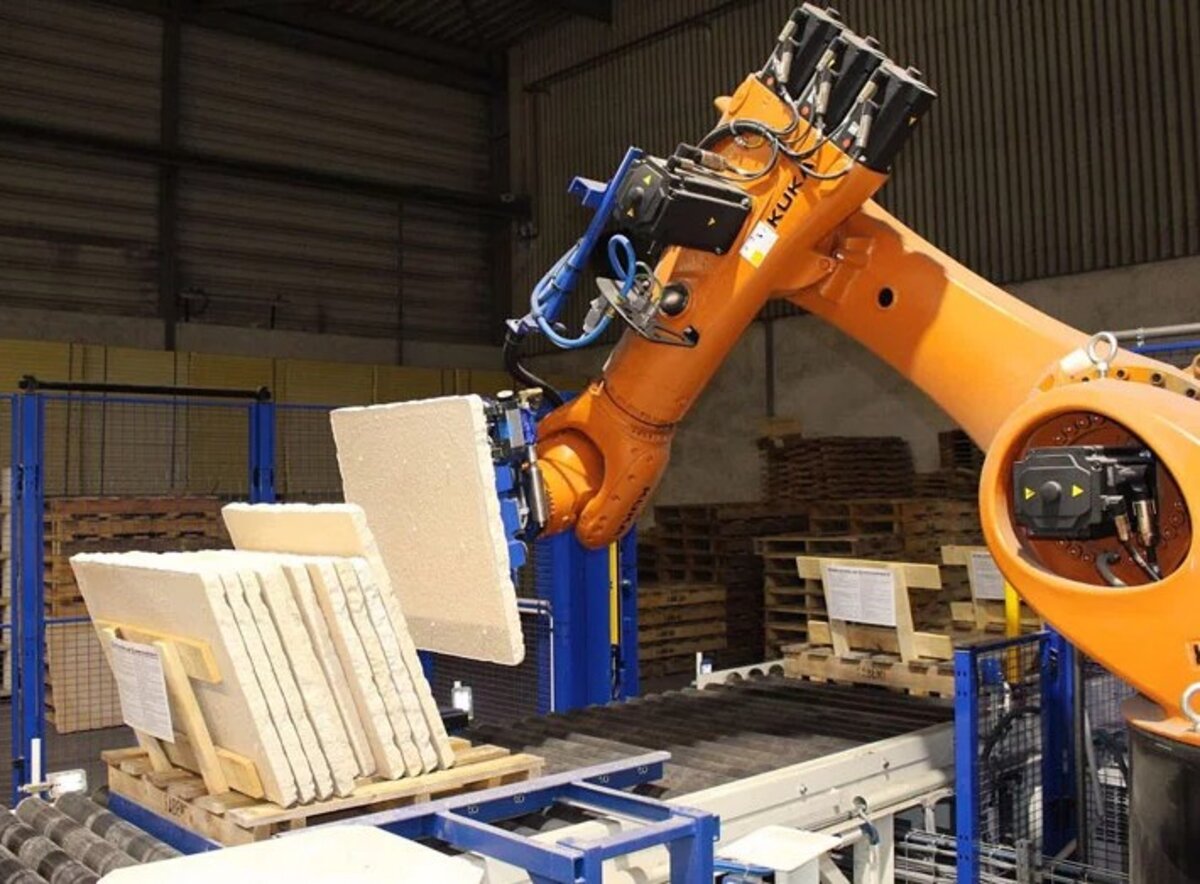
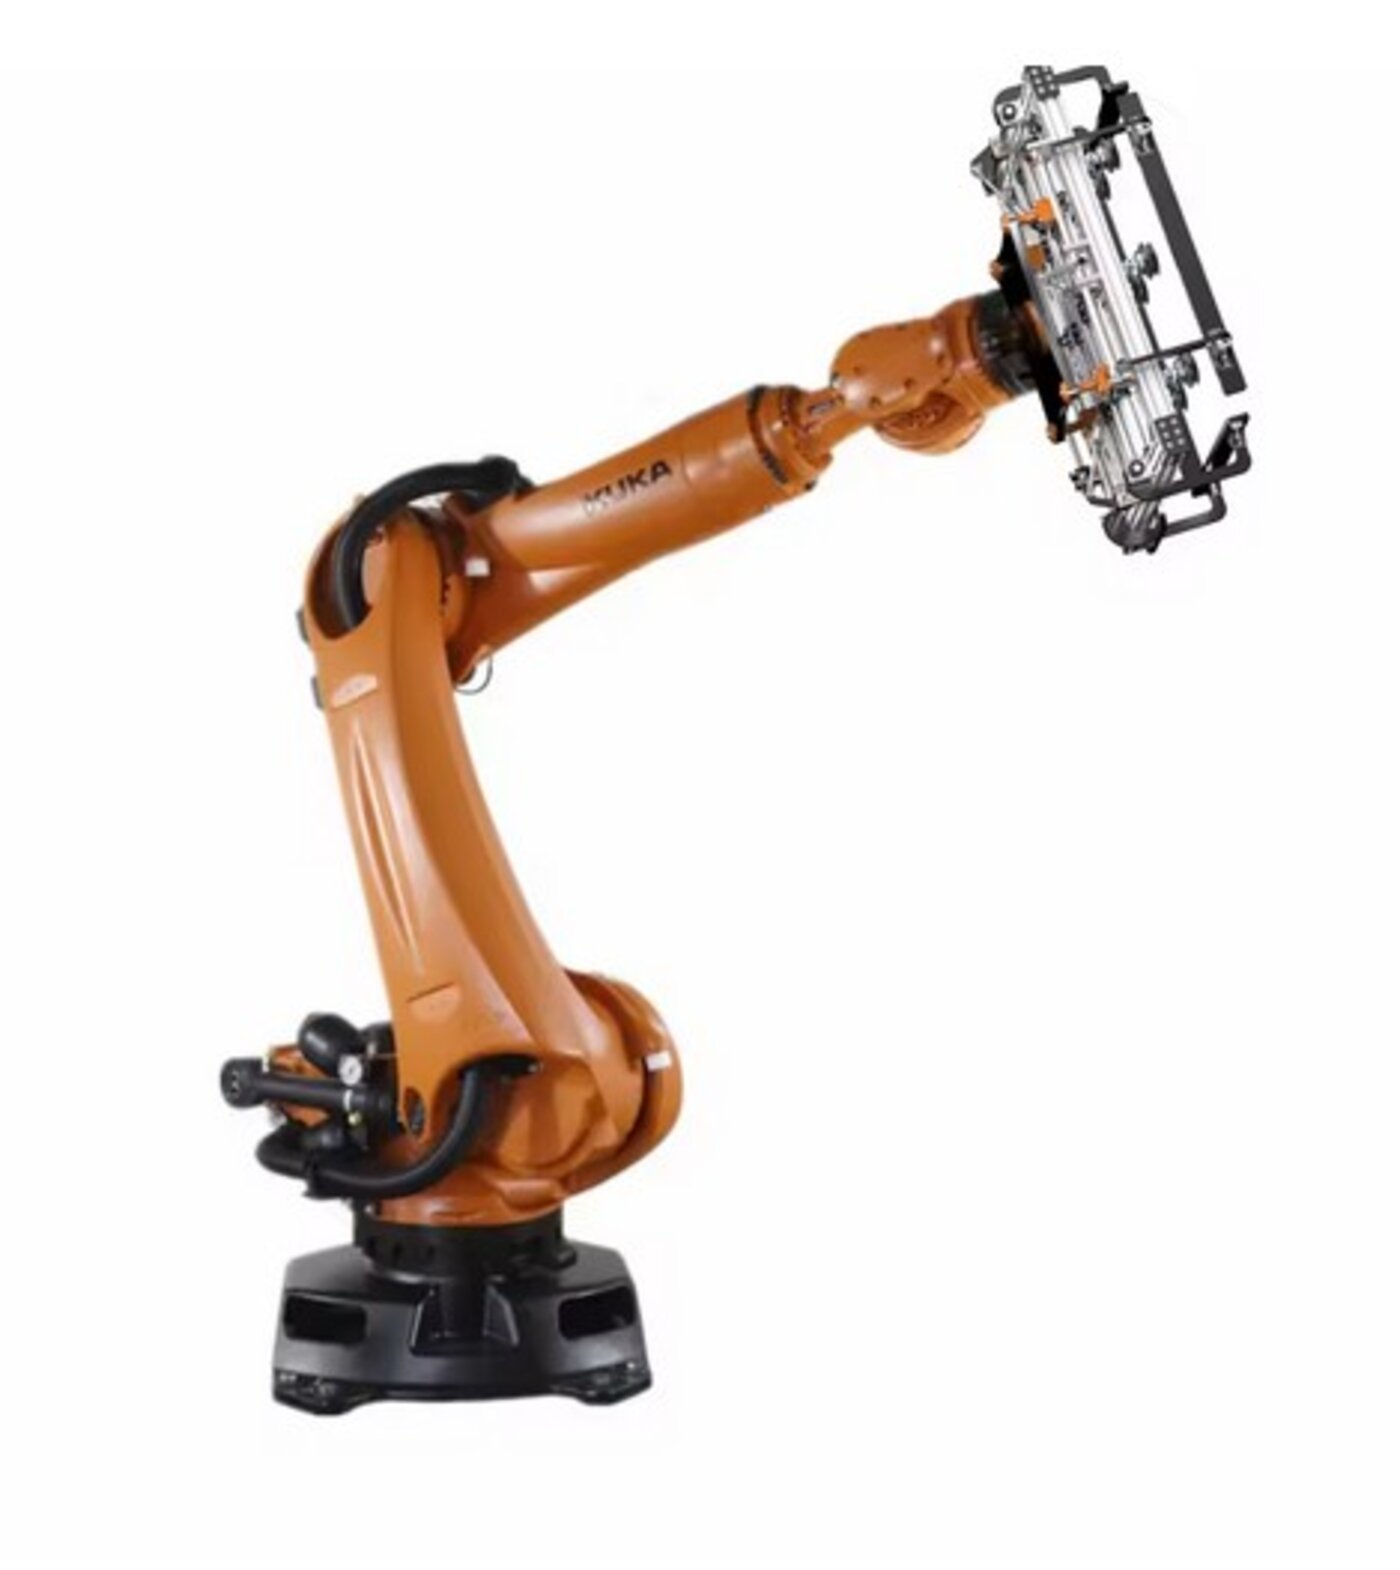
Robot KUKA z zamontowaną ramą pod chwytak wielopunktowy, przed uruchomieniem na hali.
Robot z chwytakiem czteropunktowym przenoszący płyty izolacyjne bezpośrednio na hali produkcyjnej.
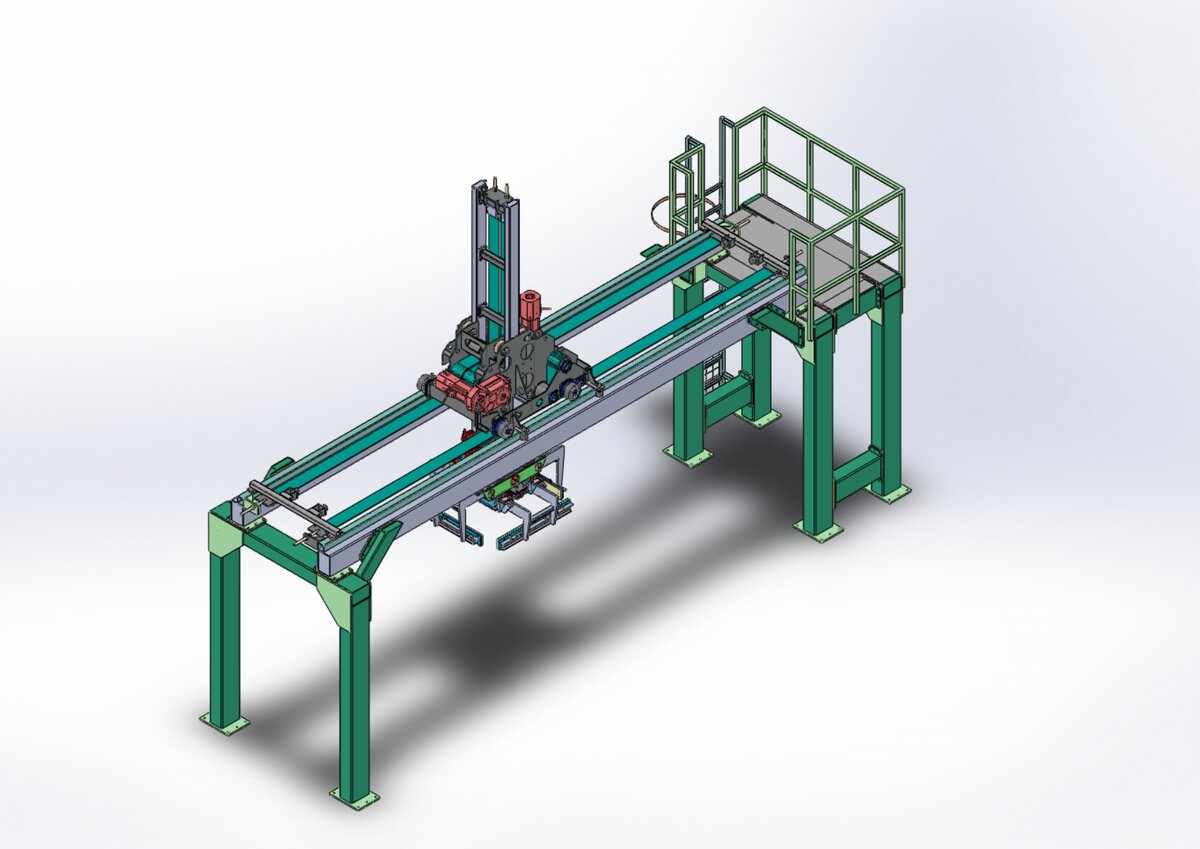
FIG. 11 — ROZWIĄZANIA
Każdy projekt zaczyna się od rzeczywistego elementu, który trzeba przenieść — poniżej przykłady zrealizowanych konstrukcji.

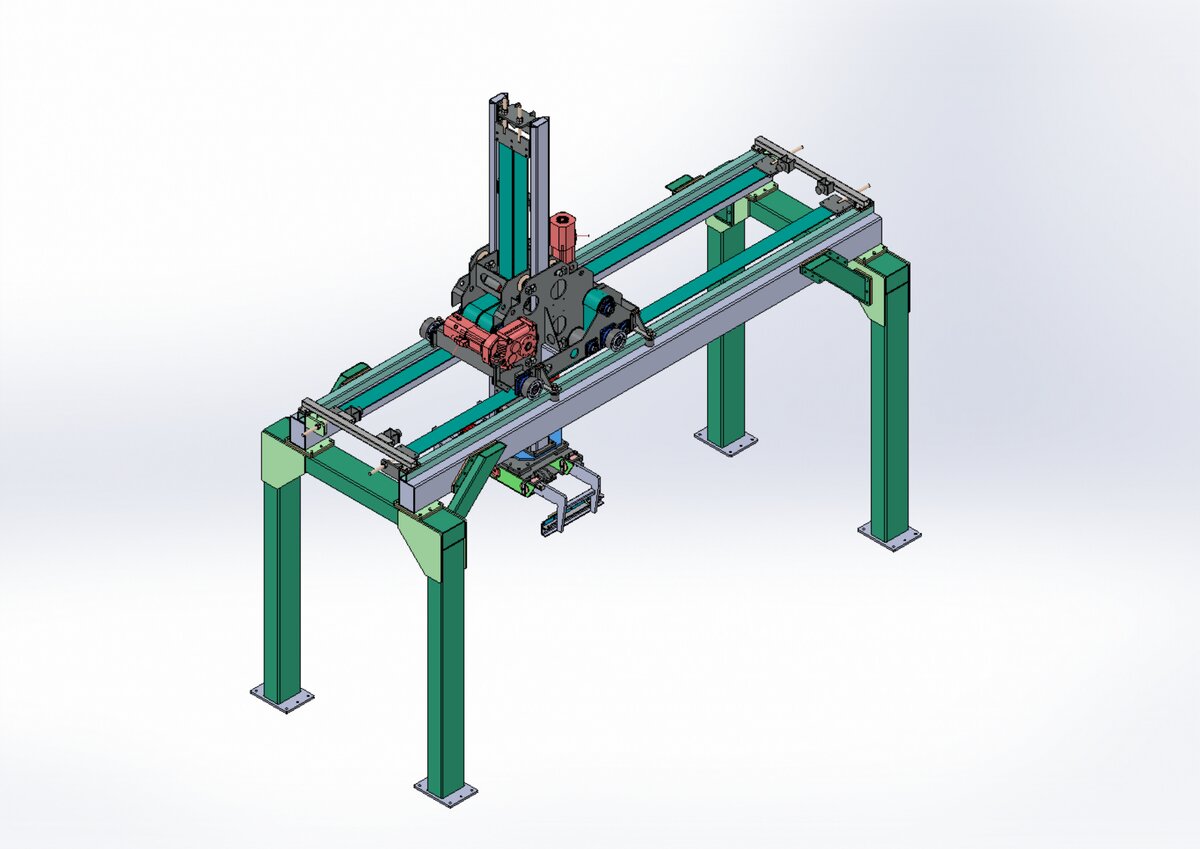
Manipulator portalowy z chwytakiem czteropunktowym do przenoszenia dużych, płaskich elementów pomiędzy stanowiskami linii.

Wersja dwupunktowa tej samej architektury — dla elementów węższych lub gdy proces nie wymaga czterech punktów podparcia.

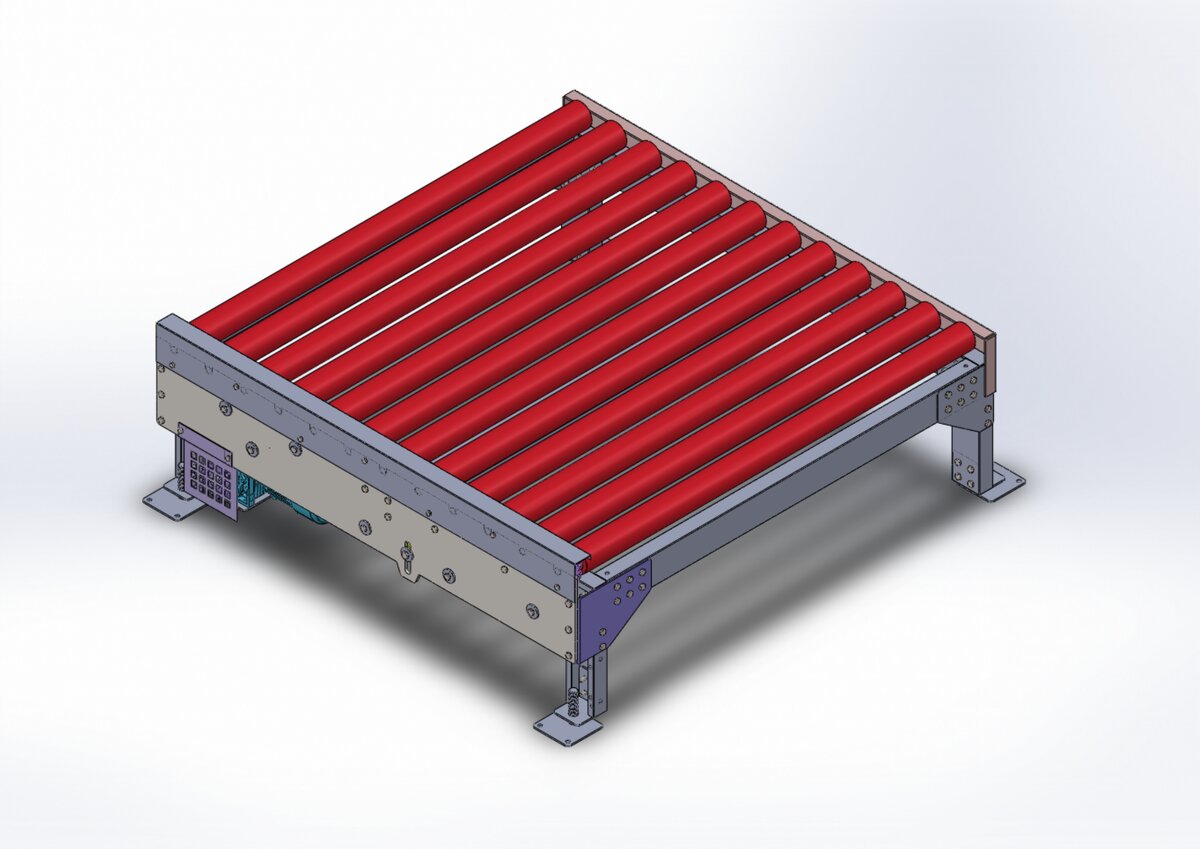
Przenośnik rolkowy stanowiący naturalne uzupełnienie systemu chwytającego — odbiór, buforowanie i transport elementów między etapami procesu.
METODA
Automatyzacja fizyczna to inna skala ryzyka niż automatyzacja procesu biurowego — dlatego każdy etap kończy się konkretną decyzją, zanim przejdziemy dalej.
Mierzymy ciężar, geometrię, takt pracy i ograniczenia przestrzenne na hali.
Dobieramy robota, chwytak i tor jazdy, weryfikując zasięg i kolizje w modelu 3D.
Konstruujemy, montujemy i integrujemy system ze sterowaniem nadrzędnym linii.
Uruchamiamy na hali, testujemy w warunkach produkcyjnych i szkolimy obsługę.
KONTAKT
Opowiedzcie nam o procesie — sprawdzimy razem, czy i jak automatyzacja fizyczna ma tu sens.
Napisz: kontakt@dkeng.pro